V0.15 / 调整前
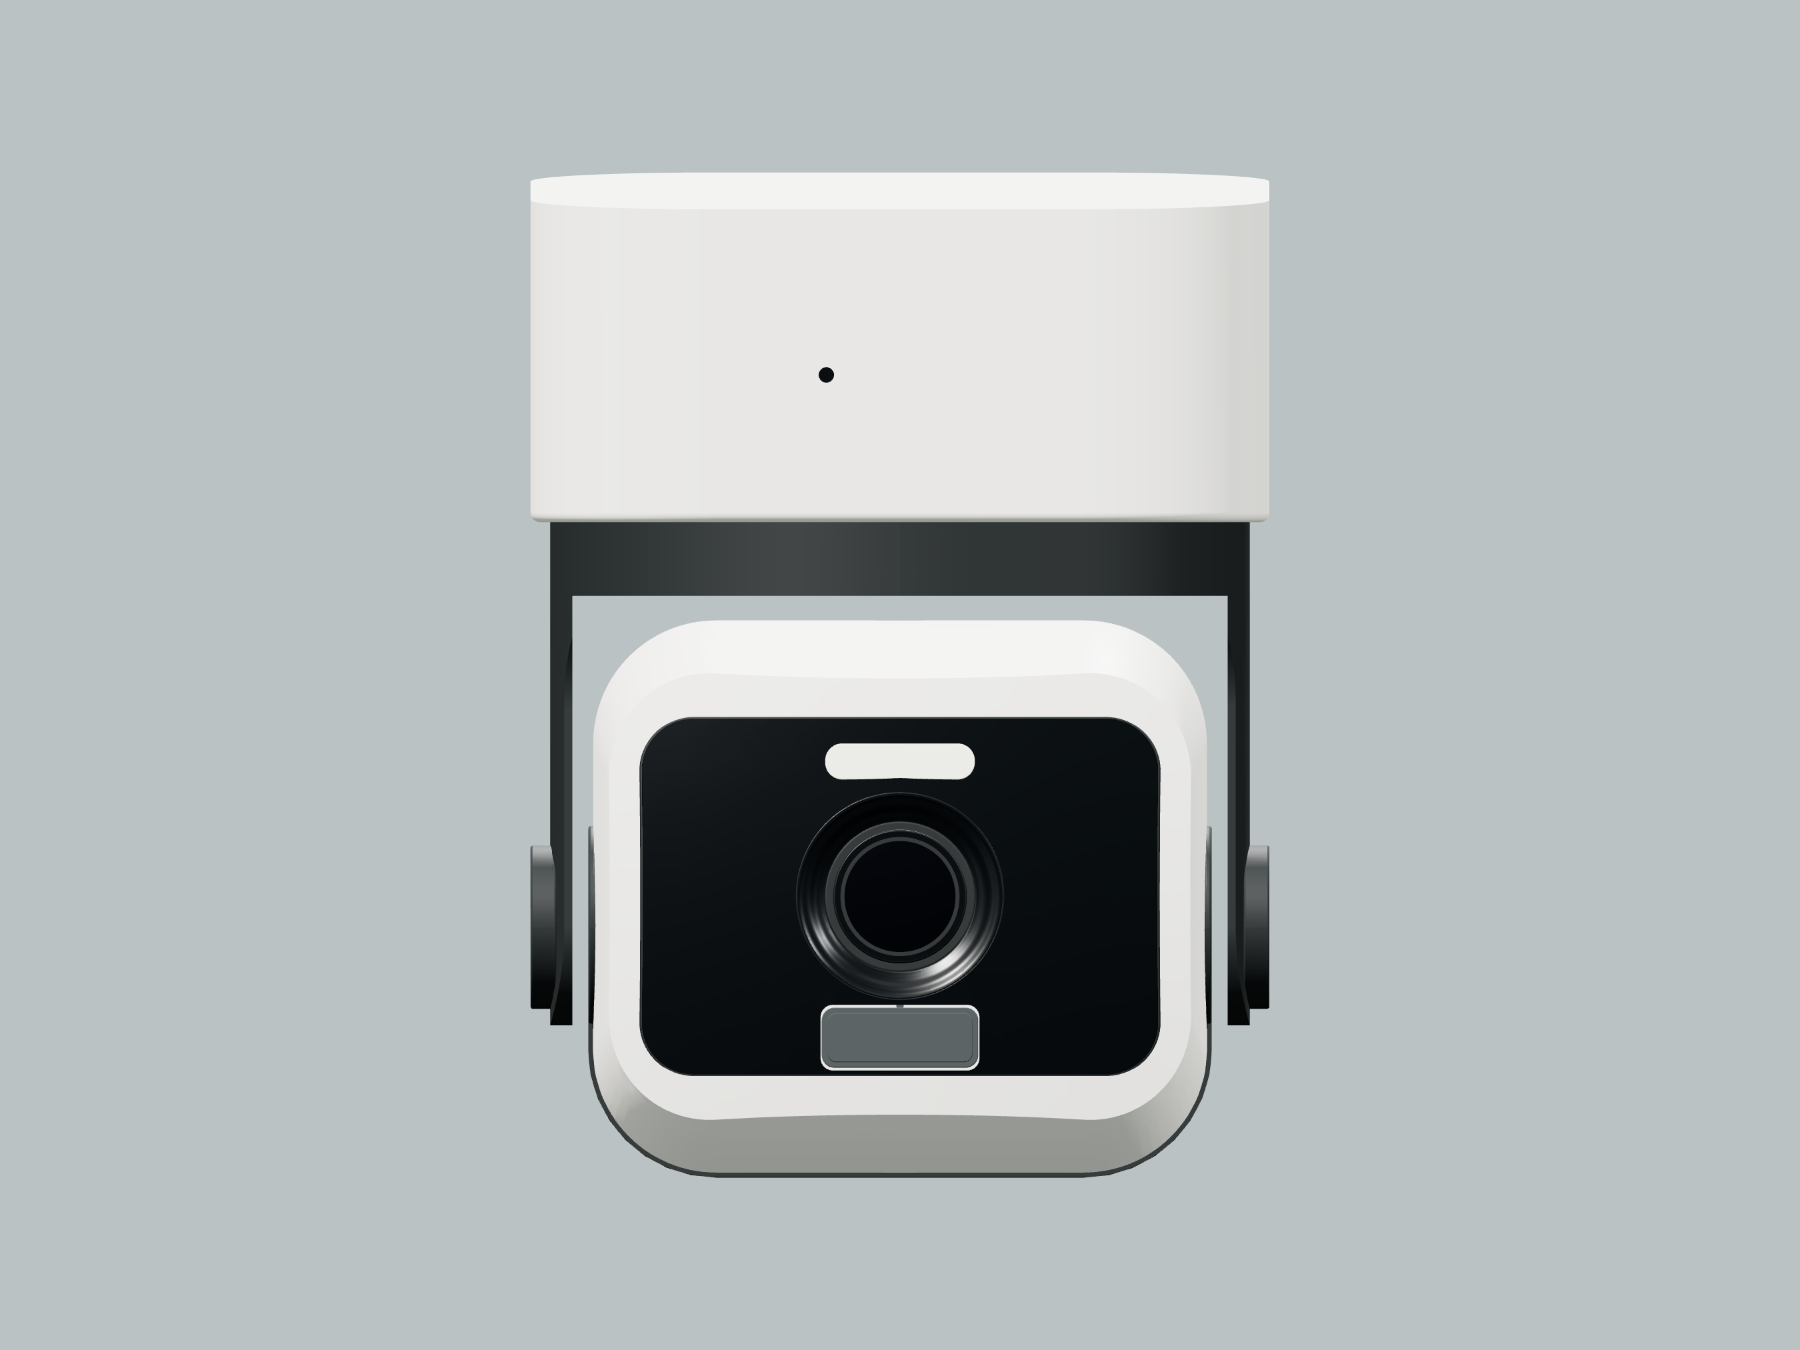
机身120.4×163.8×122.7 mm。
按用户确认采用规格书5 mm焦距;机械占位改用供应商STP的8个有效实体,替换旧6个简化件。结构查看器和新增STEP已更新为59个实体。旧版外观/打印文件、PDF与剖面图保留版本记录,不能代替当前镜头接口数据。
查看当前数据、接口检查和供应商文件 →采用机身126.4×172.8×128.7 mm,保留下俯80°和上仰20°。
这不是统一缩放。上仓和底座适度增大,护臂有效轴距57 mm、侧视宽35.23 mm,比例约1.618;蛋形摄像头仓、前脸和镜头/PIR的物理尺寸保持,整体下移3 mm。
| 项目 / mm | V0.15 | V0.16 |
|---|---|---|
| 机身宽×高×深 | 120.4×163.8×122.7 | 126.4×172.8×128.7 |
| 白色上仓宽×深×完整高 | 120.4×122×57 | 126.4×128×63 |
| 黑色底座外径 | 114 | 120 |
| 环底至俯仰轴竖向距离 | 54 | 57 |
| 护臂侧视宽 | 32 | 35.23 |
| 摄像头白壳宽×高×深 | 100×90×96.96 | 保持原尺寸 |
| 摄像头组件/转轴G Y坐标平移 | — | −3 |
| 水平 / 上仰 / 下俯 | 355° / +20° / −80° | 保持 |
机身120.4×163.8×122.7 mm。
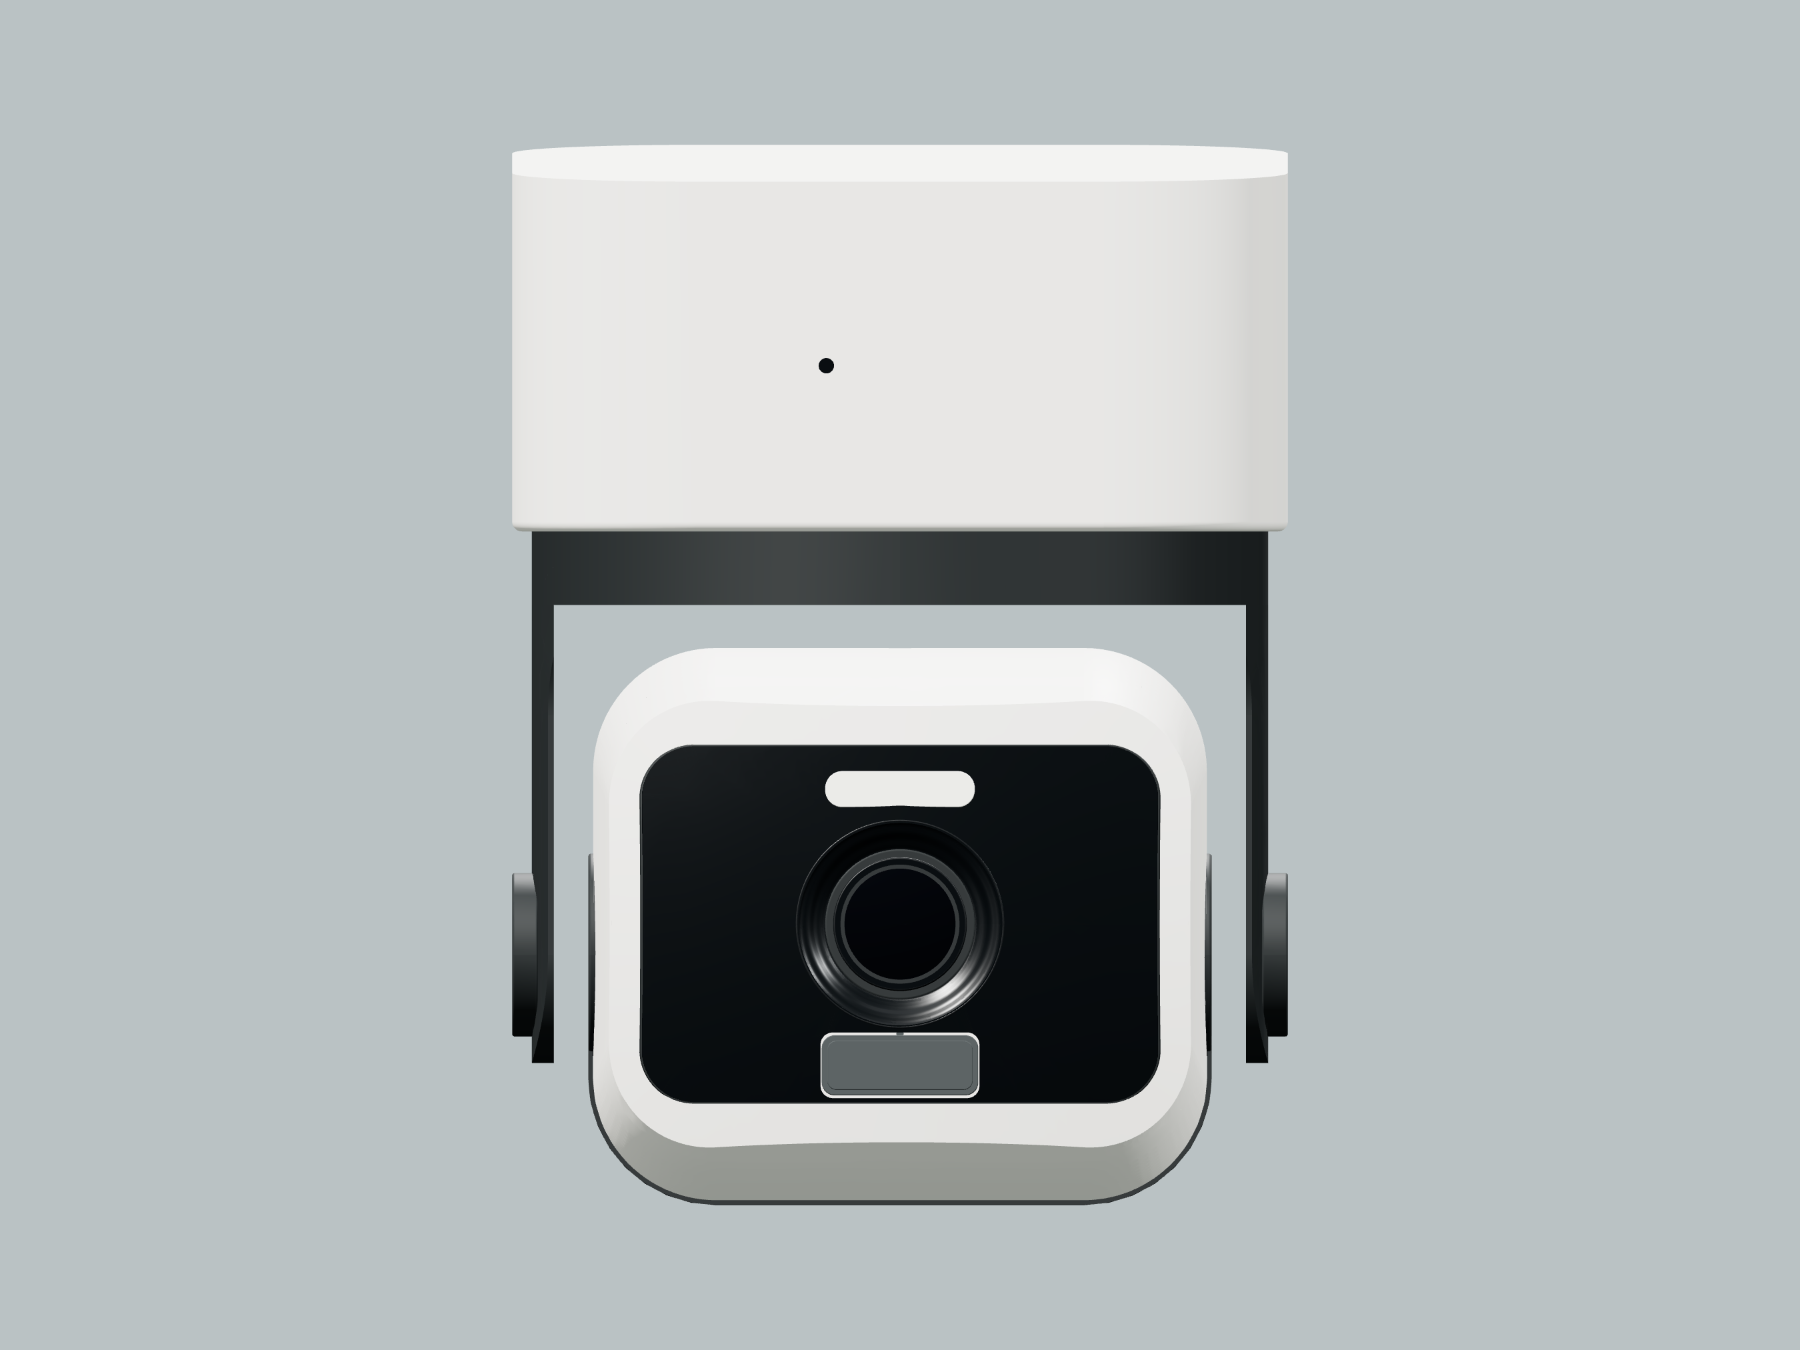
机身126.4×172.8×128.7 mm。
两张正面图使用相同正投影物理比例,分别居中;可直接比较实际尺寸增量。
本轮57 mm指黑色底座环底Y42至俯仰轴Y−15的竖向距离;35.23 mm是在俯仰轴高度测得的护臂前后侧视宽度。它们的比值约1.618。57 mm不是包括圆弧脚部在内的护臂总高,也不代表整机高宽比。
整机高宽比约1.367,保持横向舒展和饱满的视觉性格;不强求整个轮廓1.618。白仓外沿继续与下方小圆耳最外沿对齐;黑色底座外露部分完整位于白仓下方。
| 检查对象 | 本版结果 |
|---|---|
| 全头部对框架及固定障碍 | 连续刚体间隙下界3.161 mm;覆盖−80°至+20°,同时使用全水平包络核对固定障碍。 |
| 新增内凹底面对头部 | 连续下界5.023 mm;−51°单点距离7.08 mm;−80°时8.81 mm。 |
| 转动底座对白色上仓 | 实际零位约1.00 mm;全水平保守下界0.99 mm。与头部间隙分别核对。 |
| 上仰20°视野 / 上仓 | 594,306条密集外部光线,保守柱面余量最小3.15 mm,对上仓使用全水平边界。 |
| 框架与前脸 / 外部光线 | 51个姿态、每2°抽查,两种供应商成像尺寸及9组偏移,共171,666条STEP光线,未命中。该抽样不是连续光场或镜头内部光学认证。 |
| 一体框架 / 尺寸一致性 | 底座仓和护臂为一个连续有效实体;35个主实体均有效。STEP、浏览器网格和GLB世界坐标已独立核对。 |
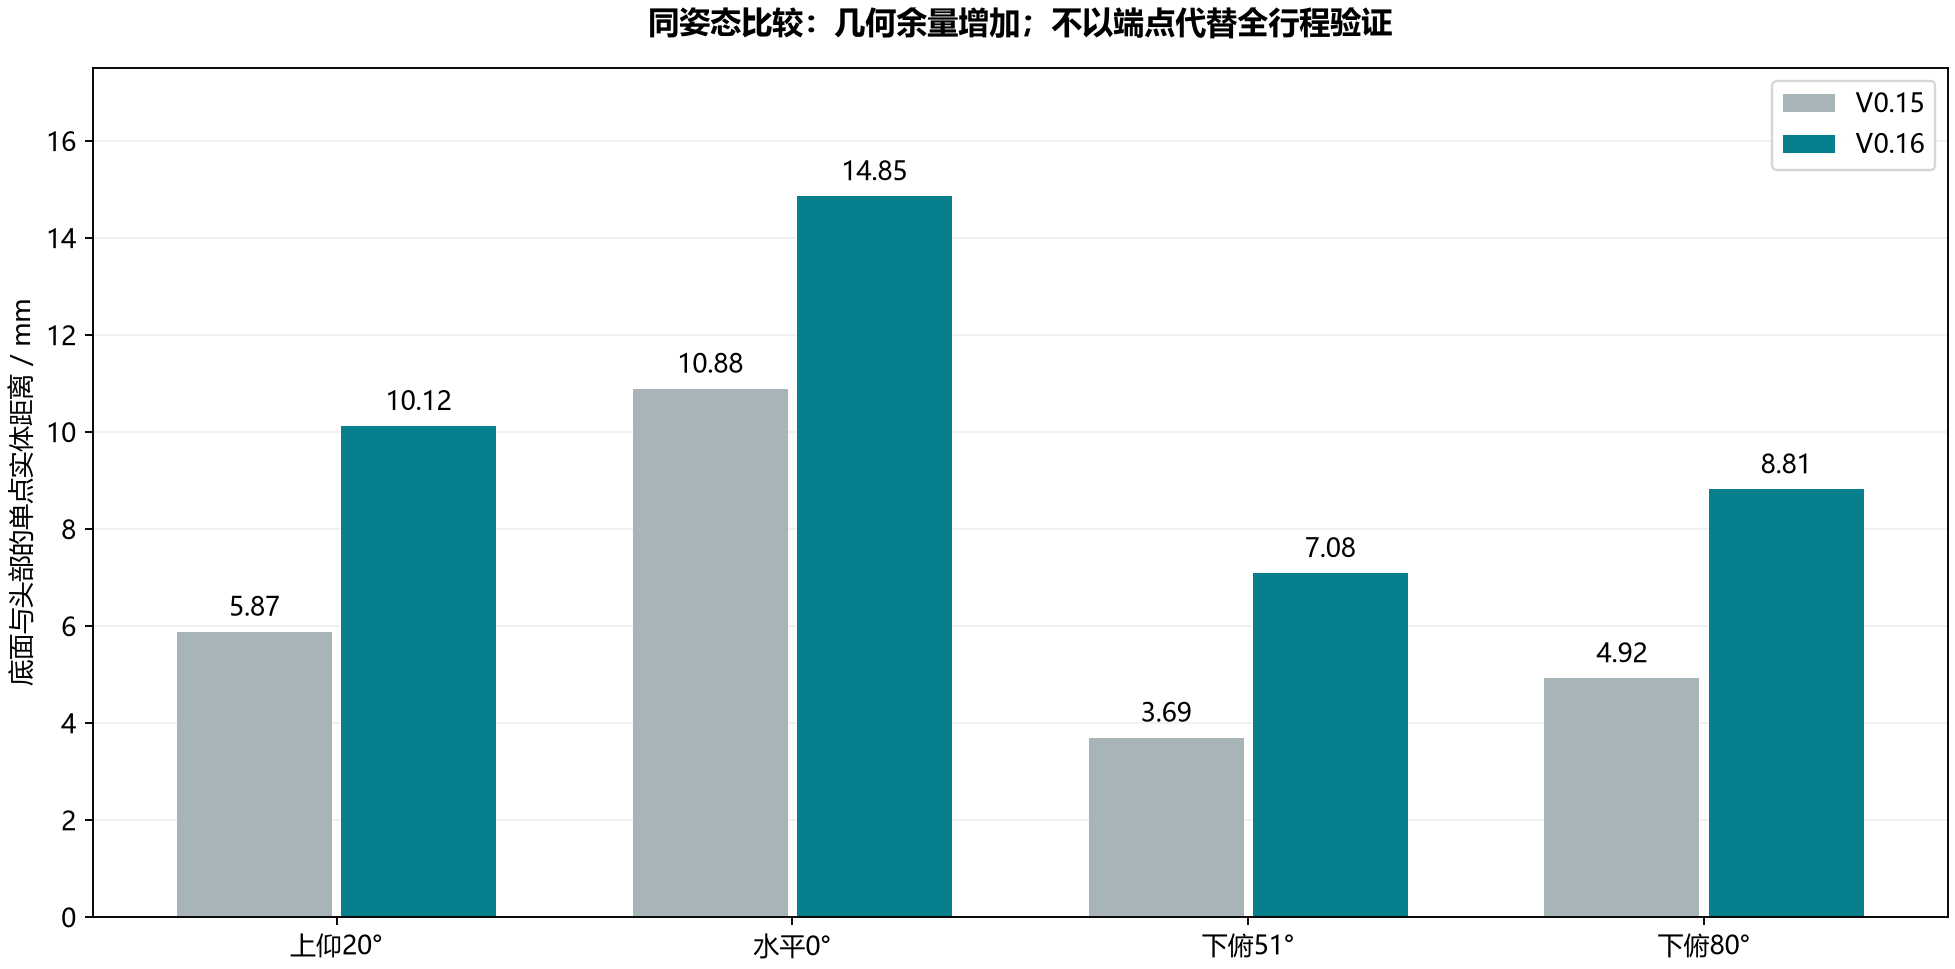
当前俯仰:−51°
中心剖面示意;数值来自完整3D实体距离,不能从此剖面量取其他位置间隙。
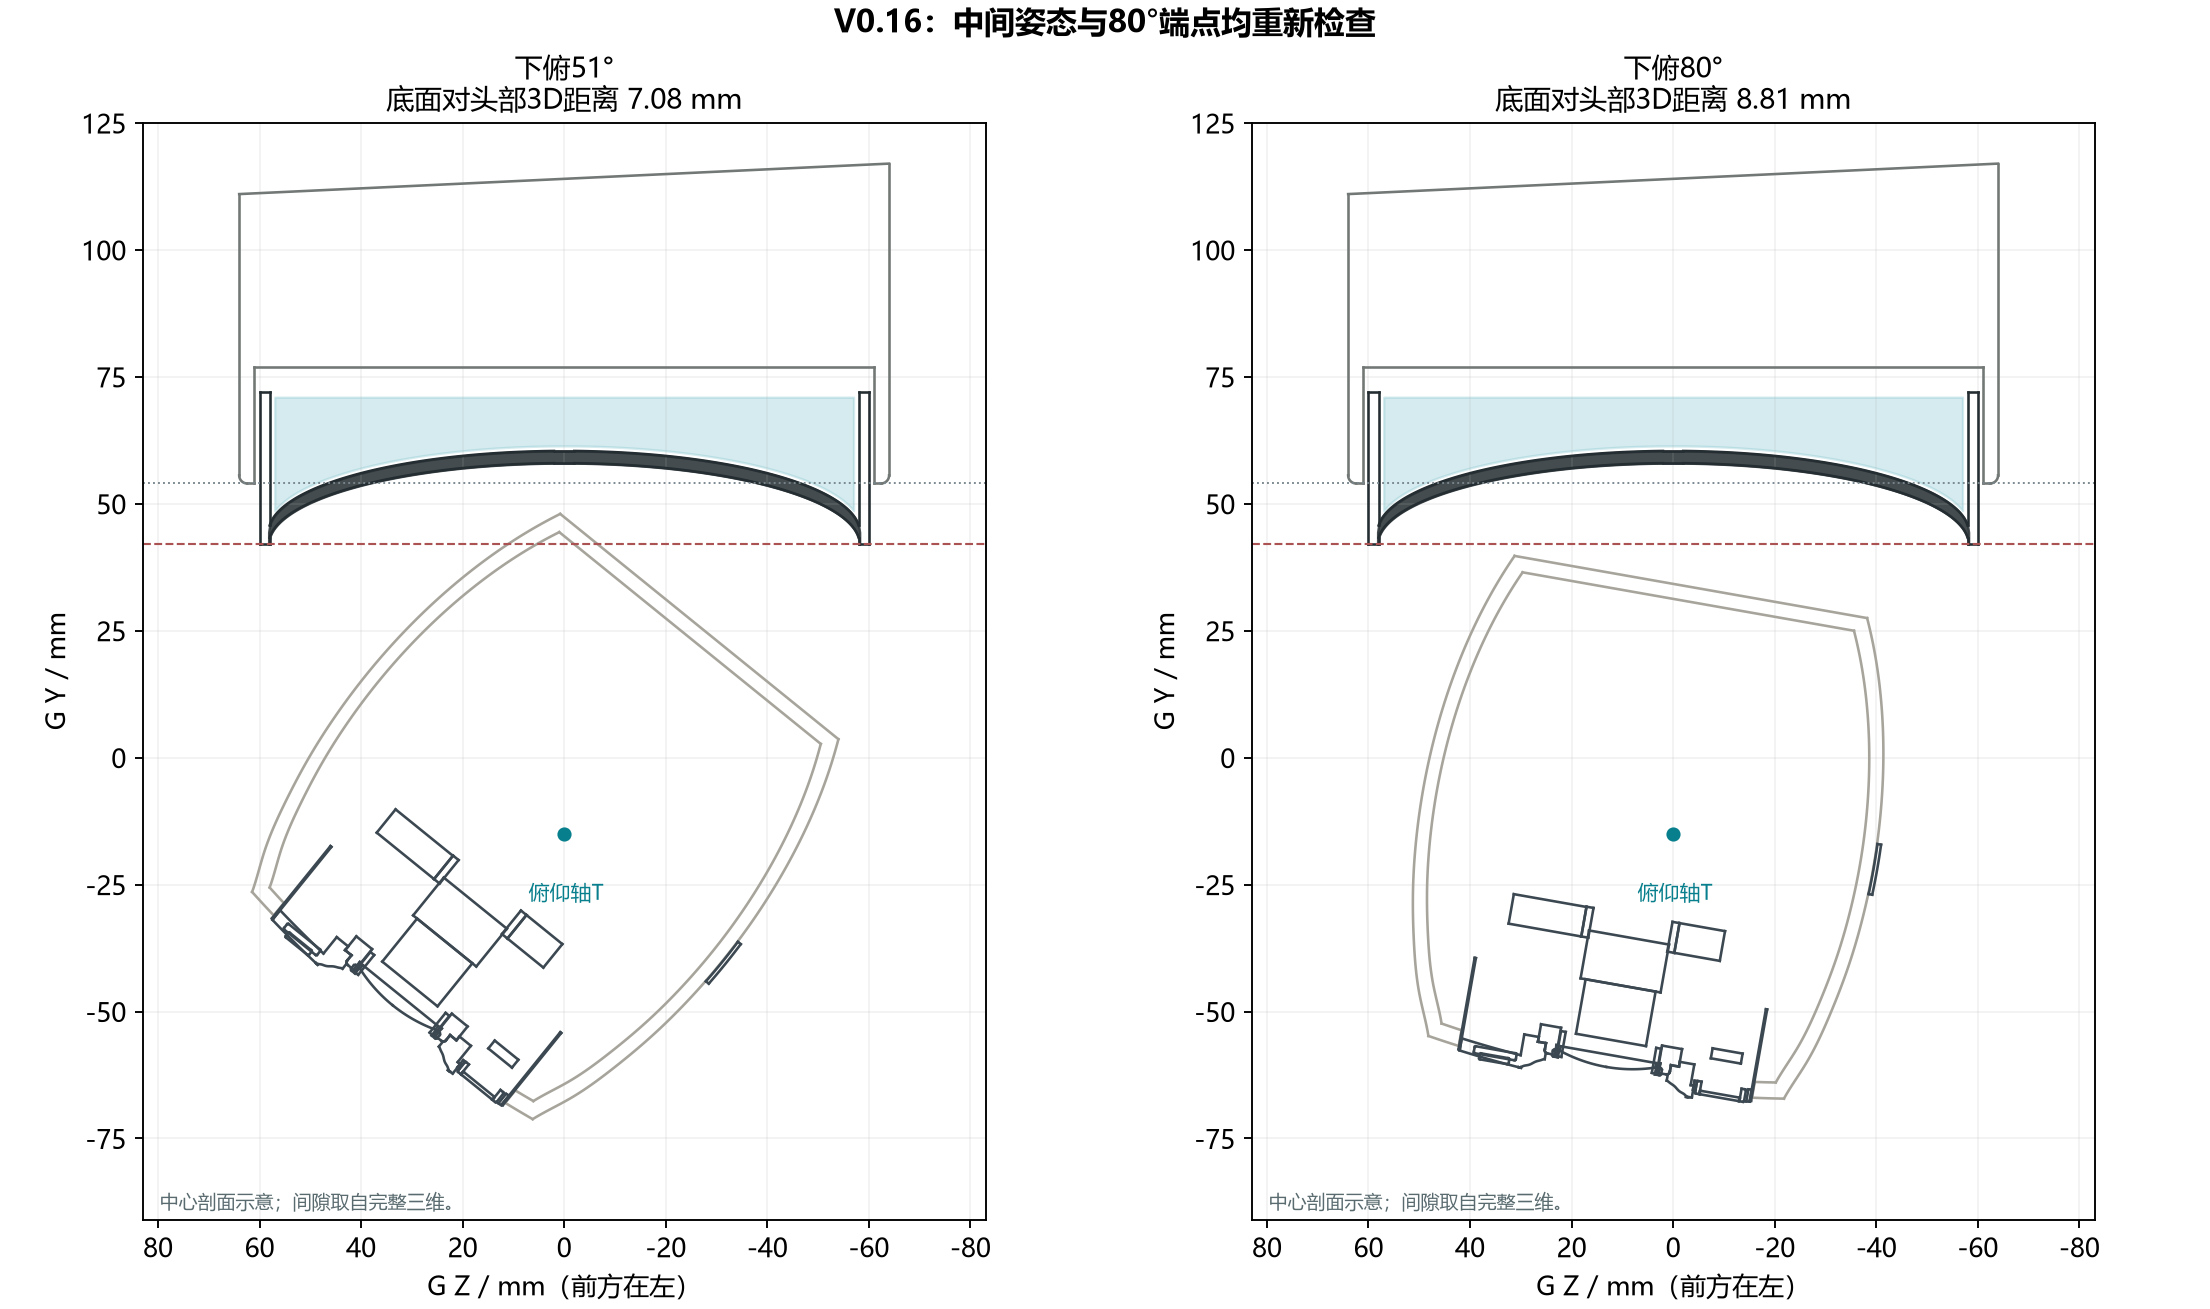
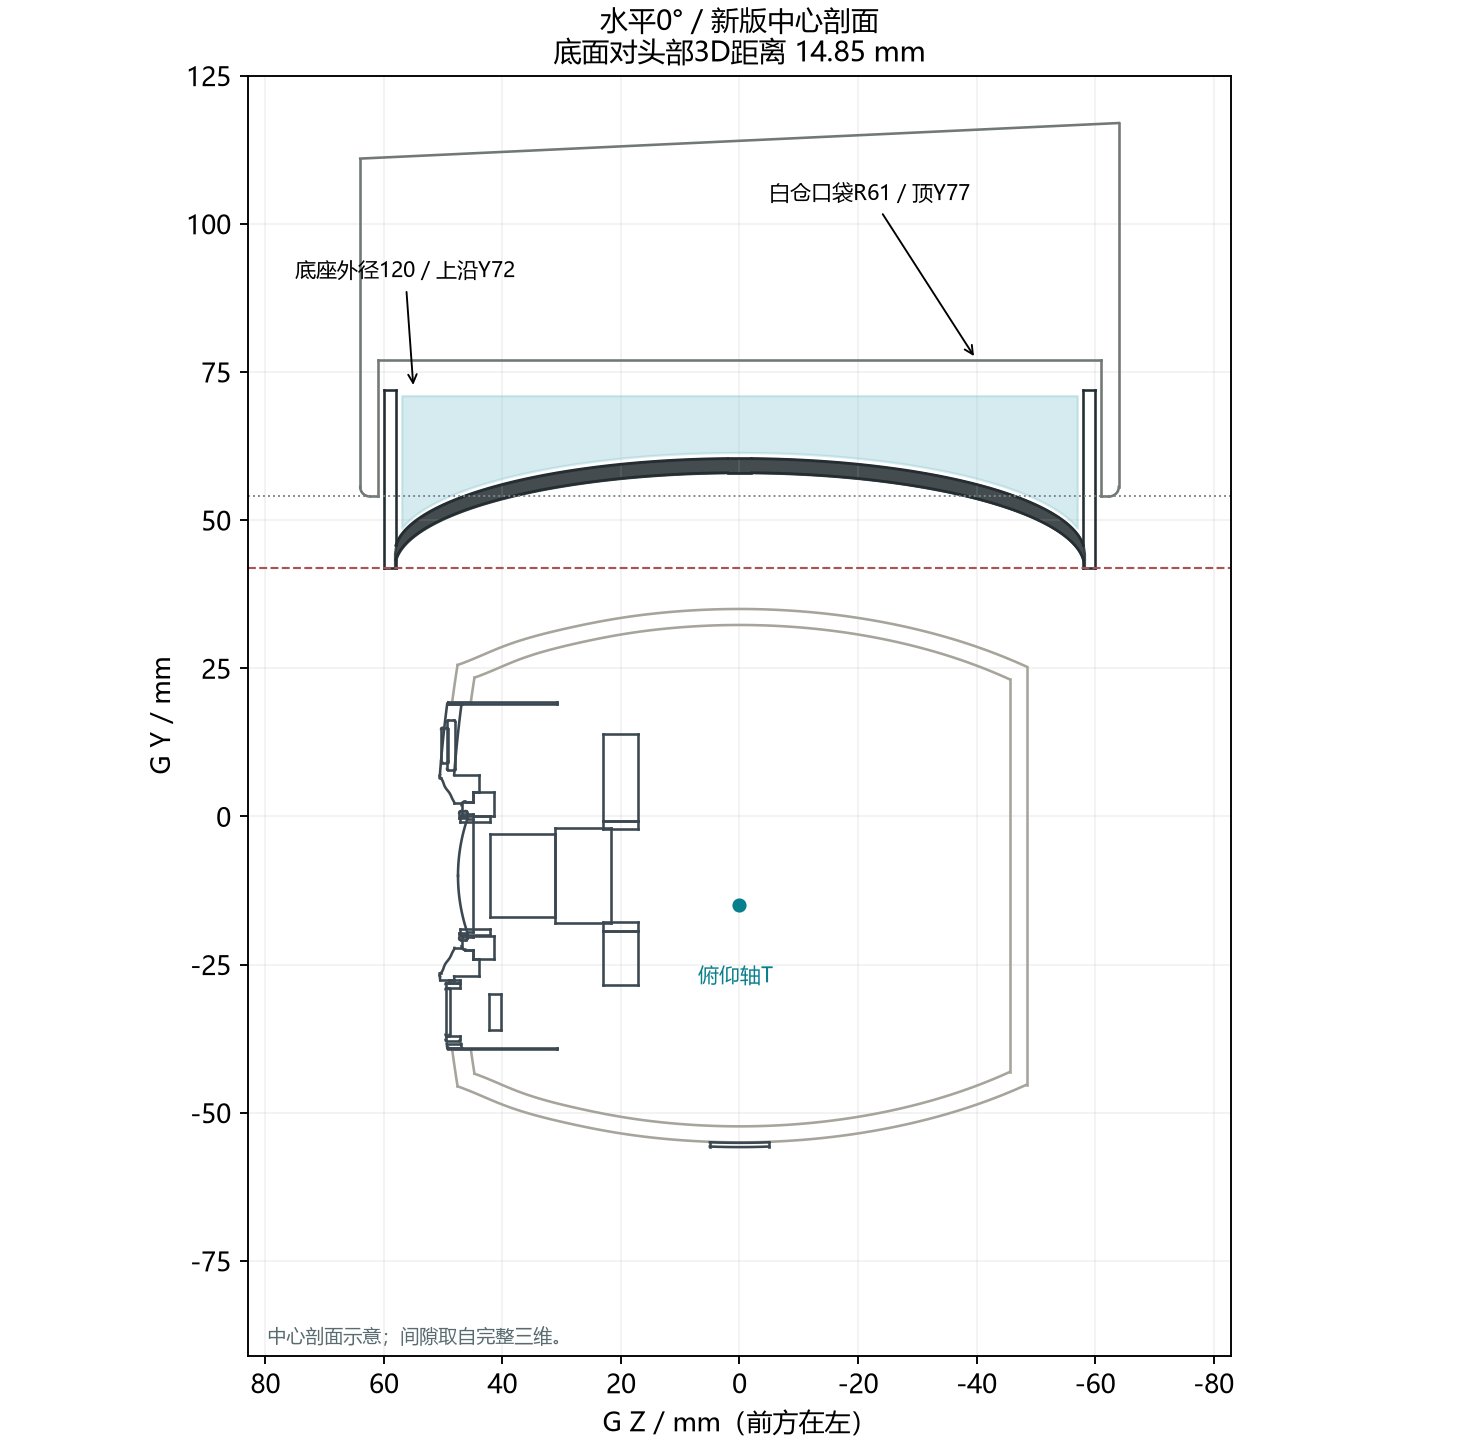
底座工作腔参考包络约148.7 cm³。它只用于后续放置机构,并不是已选电机、齿轮或电池的装配保证。底面2.4 mm为Y向厚度占位,未冻结量产壁厚。白仓上部仍是外观包络,剖面实心区域不表示量产实心塑料。
摄像头内部继续保留32×32×1.6传感器板、68×40×12主PCBA、Ø18×22电机的未选型规划包络;已核对与壳体及原镜头/PIR规划件的几何关系,不能当作硬件已选定。